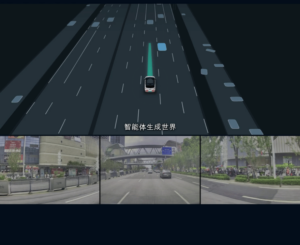
百度(Baidu)は11月3日、深セン市で開催した「百度AI Day・Apollo」で、フィジカルAI向けの世界モデル「Apollo World」を初めて発表しました。同モデルは、AIを活用して現実の物理法則に即した仮想交通環境を生成し、自動運転システムの学習やテスト、検証を行うことで、技術開発と改良の効率化を図ります。すでに百度傘下の自動運転配車サービス「蘿蔔快跑(Apollo Go)」のグローバル展開に向けたテストや検証に活用されています。
Apollo Worldは、従来の自動運転シミュレーション技術とは異なり、現実に近い道路や交通シーンを再現するだけでなく、さまざまな交通参加者の行動や相互作用もシミュレーションできます。仮想都市内では、車両や歩行者などを、あらかじめ設定されたプログラムに従って動く対象ではなく、自律的な判断と相互作用が可能なAIエージェントとしてモデル化しています。例えば、自動運転車が減速や車線変更、道を譲る動作を行うと、周囲の車両や歩行者も交通状況の変化に応じて行動を変えるなど、動的な交通環境を再現できます。
百度Apolloによると、Apollo Worldは複数のセンサー情報を再現する機能も備えており、カメラ映像やLiDAR(レーザーセンサー)の点群データなどをリアルタイムで生成できます。天候や道路状況の変化に応じて、これらのセンサー情報も連動して変化します。自動運転システムは仮想センサーから得られた情報を基に周囲の環境を認識し、操舵や加速、減速などを判断します。その運転操作が世界モデルにフィードバックされ、交通環境や他の交通参加者の行動が更新される仕組みで、認識、判断、行動、フィードバックの一連のプロセスを循環させます。
さらに、Apollo Worldは仮想都市内の任意の出発地点から目的地まで、複数の道路や交通シーンを連続して走行するシミュレーションに対応しています。ロボタクシーの配車依頼の受け付けから乗客の迎車、目的地への送迎まで、一連の運行プロセスを再現できます。これにより、従来のような特定の交差点や道路区間に限定したテストだけでなく、複数の道路や交通環境をまたぐ連続走行の検証が可能になります。
百度Apolloは今回、世界モデルの性能を評価する「2+3」という基準も提示しました。基本要件となる2項目は「因果性」と「相互作用性」で、現在の状態から将来の変化を予測できることと、外部からの操作に応じて仮想環境が動的に変化することを指します。さらに、高度な性能を評価する3項目として「物理的正確性」「持続性」「リアルタイム性」を挙げています。それぞれ、シミュレーション結果が現実の物理法則に適合しているか、長時間の動作でも安定性を維持できるか、複雑な交通環境を低遅延で継続的に再現できるかを評価します。
実際の活用では、Apollo Worldは公道での運行データから複雑な交通状況や危険性の高い運転シーンを抽出し、繰り返し再現できる仮想テスト環境に変換します。自動運転システムは仮想環境で運転操作の学習や走行判断の検証を繰り返し、その結果を実車の運転アルゴリズムの改善に反映します。改良後のシステムを実際の公道で検証することで、実走行データと仮想テストを相互に活用した継続的な技術改良につなげます。
百度が公表したデータによると、Apollo GOは現在、世界28都市に展開しており、累計配車サービス回数は2,300万回を超えています。自動運転の累計走行距離は3億5,000万kmを超え、そのうち完全無人運転による走行距離は2億4,000万km以上に達しています。こうした実走行データが、Apollo Worldによる仮想交通環境の構築や検証の基盤となっています。
自動運転技術がレベル4の無人運転や大規模な商用運行へと進むなか、複雑な交通状況をどこまでテストできるか、安全性の検証をいかに効率化するか、また新たな都市への展開コストをどう抑えるかが重要な課題となっています。Apollo Worldは、実際の走行データとAIが生成する仮想交通環境を組み合わせることで、自動運転システムの学習と検証に新たな手段を提供します。